
Phân tích biến kiểm soát trong SmartPLS 4
SmartPLS giúp vẽ đường kiểm soát dễ dàng, nhưng phần khó nằm trước thao tác: chọn đúng biến, mã hóa đúng và xác định biến nội sinh cần điều chỉnh.
Control được đưa như biến ngoại sinh dự báo biến nội sinh liên quan. Kết luận về quan hệ chính nên so giữa mô hình không control và mô hình control đã xác lập trước, kèm β, CI, f² và thay đổi R²; Gaussian copula chỉ được dùng khi giả định và điều kiện nhận dạng phù hợp (SmartPLS, n.d.).
Biến kiểm soát cần lý do và kiểm tra độ nhạy
- Cơ sở lý thuyết
Giải thích vì sao cần kiểm soát
- Mã hóa
Khai báo loại biến và nhóm gốc
- Đặc tả
Đưa vào đúng phương trình
- Độ nhạy
So sánh kết quả có và không control
Sơ đồ khái niệm. Thêm nhiều biến kiểm soát không tự làm suy luận đáng tin hơn.
Nguồn: Lê Minh biên soạn · Minh họa khái niệm, không phải đầu ra phần mềm.1. Chốt vai trò trước khi vẽ đường dẫn
Không thêm tuổi, giới tính hoặc thu nhập chỉ vì chúng có sẵn. Mỗi biến kiểm soát phải có lý do theo lý thuyết hoặc thiết kế và không được là mediator/collider ngoài ý định (Bernerth & Aguinis, 2016).
Xác định biến nội sinh nào chịu ảnh hưởng của control. Không cần nối control đến mọi cấu trúc nếu mô hình nhân quả không yêu cầu.
Control đã xác lập trước có thể cần giữ dù không có ý nghĩa. Ngược lại, control hậu nghiệm có p nhỏ không tự động hợp lệ.
2. Mã hóa dữ liệu
| Loại | Cách mã hóa | Diễn giải |
|---|---|---|
| Liên tục | Giữ metric; center nếu cần điểm 0 rõ | Thay đổi Y khi control tăng 1 đơn vị |
| Nhị phân | 0/1 | Chênh lệch nhóm 1 so với nhóm 0 |
| Danh nghĩa k nhóm | k−1 biến giả | Mỗi hệ số so với nhóm tham chiếu |
| Ordinal | Giữ ordinal hoặc mô hình phù hợp có lý giải | Không mặc định khoảng cách bằng nhau |
3. Quy trình trong SmartPLS
Nhập các cột control
Đối chiếu codebook, missing và nhóm tham chiếu trước khi nhập.
Tạo single-item construct
Gán mỗi control quan sát cho một cấu trúc đơn chỉ báo hoặc thiết lập phù hợp.
Vẽ đường đến biến nội sinh
Giữ các quan hệ chính và nối control theo sơ đồ đã chốt.
Chạy PLS-SEM Algorithm
Kiểm tra VIF, β, R² và thay đổi tham số chính.
Chạy bootstrapping
Báo cáo CI của control và của đường dẫn chính.
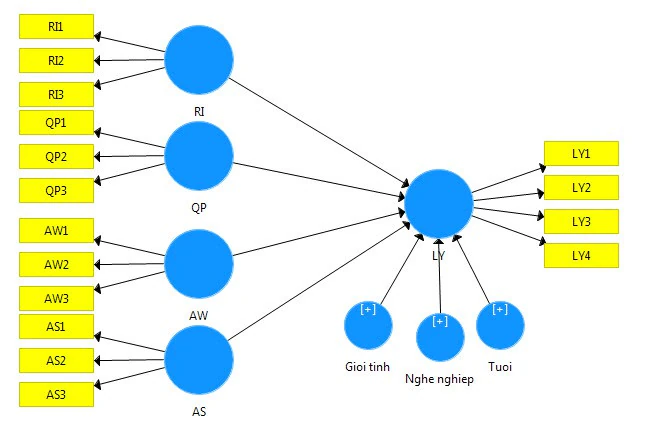
4. Đọc kết quả và độ nhạy
Hệ số control cho biết liên hệ có điều kiện với biến nội sinh khi giữ các dự báo khác. f² mô tả đóng góp giải thích của control; thay đổi R² cho biết tổng mức bổ sung nhưng không chứng minh loại bỏ confounding.
So mô hình M0 không control và M1 có bộ control đã xác lập. Nếu hệ số chính đổi dấu hoặc thay đổi đáng kể, cần giải thích estimand và khả năng confounding.
| Mô hình | β chính | CI | R² | Kết luận |
|---|---|---|---|---|
| M0 không control | … | […; …] | … | … |
| M1 có control | … | […; …] | … | … |
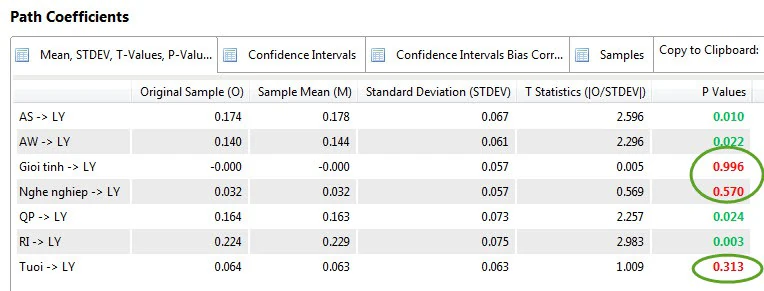
5. Mẫu báo cáo
Mẫu báo cáo tiếng Việt
[C] được kiểm soát do [căn cứ] và mã hóa [ ]. Trong SmartPLS, C được nối đến [Y]. Hệ số C → Y là β = [ ], CI [ ; ], f² = [ ]. Hệ số X → Y thay đổi từ [ ] ở M0 sang [ ] ở M1; do đó kết luận [ổn định/thay đổi].
- Có căn cứ cho từng control.
- Binary dùng 0/1; categorical dùng biến giả.
- Không thay control bằng moderator.
- Báo cáo mô hình có/không control.
- Không loại control chỉ vì p lớn.
- Không tuyên bố nhân quả chỉ nhờ thêm control.
Kết luận
Thao tác control trong SmartPLS đơn giản; tính hợp lệ phụ thuộc đặc tả và diễn giải. Một bảng độ nhạy minh bạch có giá trị hơn danh sách dài control không có lý do.
Tài liệu tham khảo
- Bernerth, J. B., & Aguinis, H. (2016). A critical review and best-practice recommendations for control variable usage. Personnel Psychology, 69(1), 229–283. https://doi.org/10.1111/peps.12103
- SmartPLS. (n.d.). Gaussian copula approach for endogeneity in PLS-SEM. https://www.smartpls.com/documentation/algorithms-and-techniques/extended-relationships/gaussian-copula/
Ghi chú học thuật: Biến kiểm soát chỉ xử lý các yếu tố đã đo và đặc tả đúng. Endogeneity do nguyên nhân bị bỏ sót, đo sai hoặc simultaneity cần thiết kế và kiểm tra khác.